近日,机械系统与信号处理领域国际权威期刊《Mechanical Systems and Signal Processing》(中科院一区TOP期刊)正式刊发我院智能车辆动力学应用研究团队最新研究成果《Adaptive event-triggered soft actor-critic control for MR suspension subject to actuator smoothness constraints》。西安理工大学为论文第一单位,我院庞辉教授为第一作者。
聚焦行业痛点,破解悬架控制协同优化难题
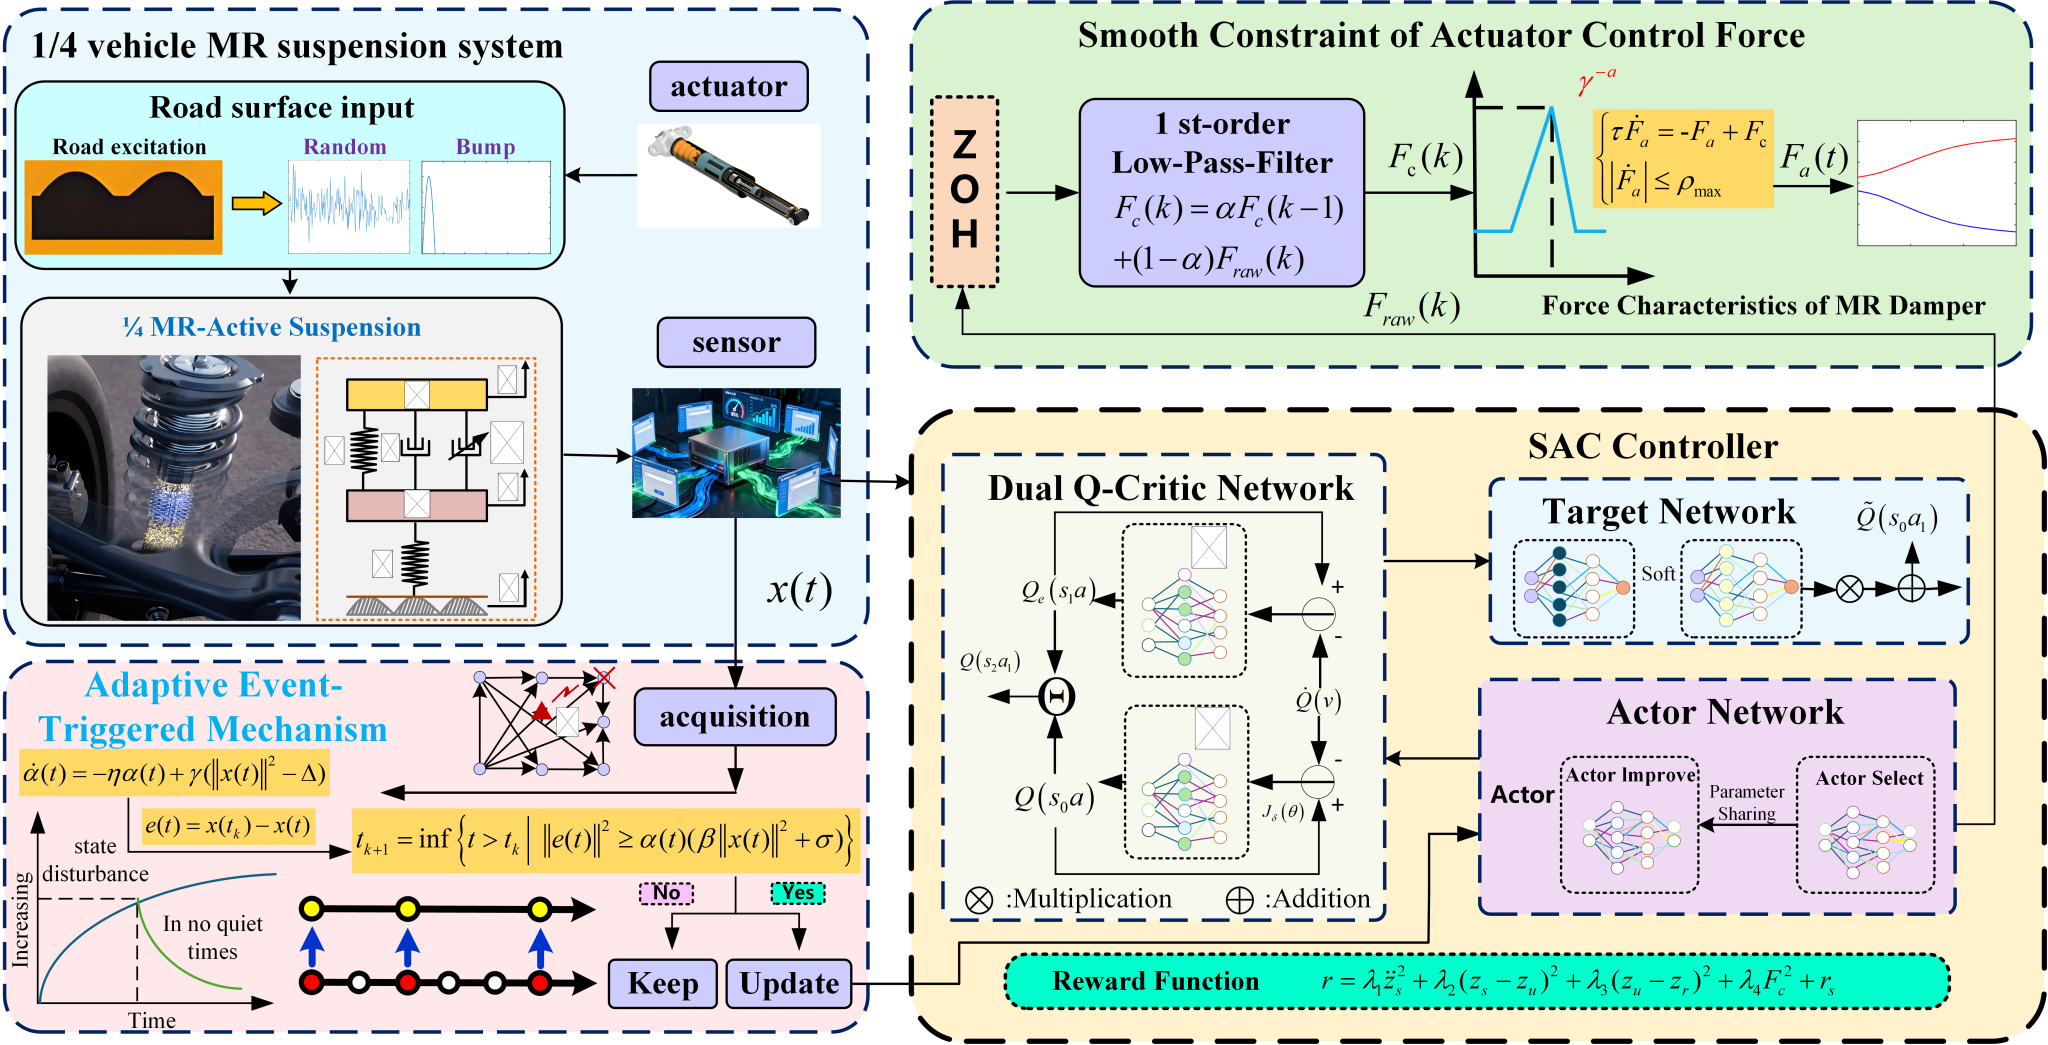
针对磁流变悬架控制中指令更新频繁、阻尼力波动较大,难以兼顾减振效果与执行器平稳性的问题,本论文提出了一种新的自适应事件触发软演员-评论家控制方法(AET-SAC)。该方法根据车身振动状态动态调整控制触发阈值,减少不必要的控制更新;同时通过强化学习奖励函数中的平滑性惩罚机制与控制输出端的低通滤波设计,抑制阻尼力快速波动,最终实现减振效果与执行器工作稳定性的同步提升。
优化触发机制,大幅降低系统计算负荷
传统固定周期控制按照预设时间间隔更新控制指令,难以根据车辆状态变化灵活分配计算资源。针对这一问题,本论文引入自适应事件触发机制,根据车身加速度相关状态误差动态调整触发阈值,在车辆振动剧烈时更新控制指令,在状态平稳时维持上一时刻的控制指令。仿真结果表明,该机制在随机路面与凸起路面两类典型工况下,均可减少约 58% 的不必要控制更新,有效降低了嵌入式控制器的计算资源消耗。
双重平滑约束,提升控制策略工程适用性
结合磁流变阻尼器的实际动态响应特性,研究团队在悬架模型中纳入执行器一阶动态特性与控制力变化率约束,从策略训练与控制执行两个环节设计双重平滑约束:训练阶段通过奖励函数中的平滑性惩罚项,引导控制策略主动减少控制力突变;执行阶段通过一阶低通滤波器对输出信号做二次平滑处理。该设计同时兼顾车身振动抑制效果、执行器能耗与阻尼器使用寿命,进一步提升了控制策略的工程适配性
台架实验验证,实现嵌入式平台实时运行
研究团队自行研制开发了四分之一车辆悬架试验台,采用电动缸模拟随机路面与凸起路面工况,将所提控制算法部署在STM32H753 微控制器上,并与被动悬架、传统线性二次型调节器(LQR)进行对比验证。
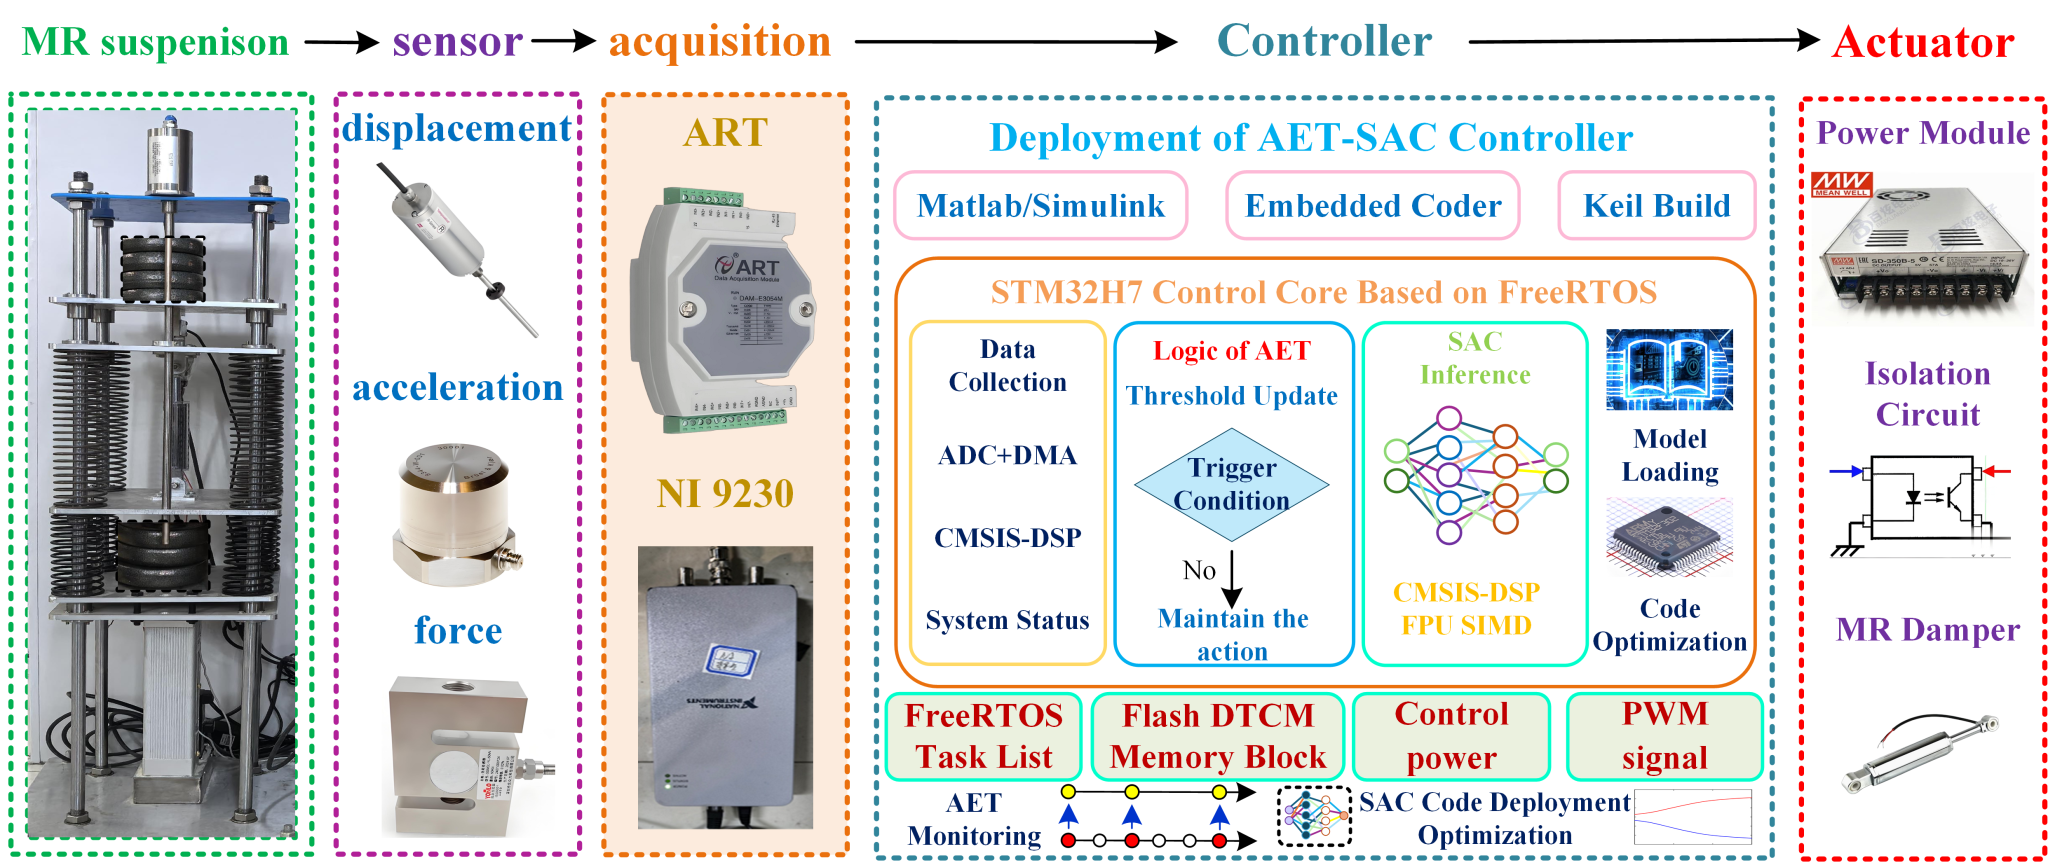
实验数据显示:在随机路面工况下,采用所提出的控制方法后,车身垂向加速度均方根值由被动悬架的1.1m/s⟡降至0.41 m/s⟡,减振幅度达63%;凸起路面工况下,该指标由0.57 m/s⟡降至0.26 m/s⟡,减振幅度达54%。同时,算法在嵌入式平台上单次神经网络推理时间仅约0.9 ms,控制频率可达100 Hz,充分验证了该方法的减振效能与实时运行能力。
庞辉教授团队长期围绕主动悬架振动控制方向开展研究,此前已提出动态事件触发机制与长短期记忆神经网络相结合的控制方法,在自行研制的四分之一车辆线控悬架试验台上进行部署和验证,为磁流变悬架控制领域的性能平衡提供了全新技术思路,也为我院车辆工程方向的学科建设与研究生培养提供了前沿学术支撑。
研究得到国家自然科学基金(62503397)、陕西省重点研发计划(2025CY-JJQ-195、2026NC-YBXM-420)及西安市自动化学会青年人才托举计划(XAAA-QNRC-2026-007)资助。
论文信息:
Pang H., Lu Y., Liu Y., Zhang M., Huang T., Zhang Y., Zhang Z., Hou Y. Adaptive event-triggered soft actor-critic control for MR suspension subject to actuator smoothness constraints. Mechanical Systems and Signal Processing, 261 (2026), 115017.
论文链接:https://doi.org/10.1016/j.ymssp.2026.115017